

半监督端到端模型重塑无人驾驶到教育机器人社区
一、技术融合:一条模型驱动两条赛道 2026年发布的《全球人工智能迁移学习白皮书》揭示:半监督端到端模型(Semi-Supervised End-to-End Model) 正以惊人速度打通技术壁垒。在无人驾驶领域,特斯拉最新FSD V12系统仅需10%的标注数据就能实现复杂场景决策;而在教育机器人社区,MIT研发的"EduBot"通过同类模型,将语音交互准确率提升至98.6%。
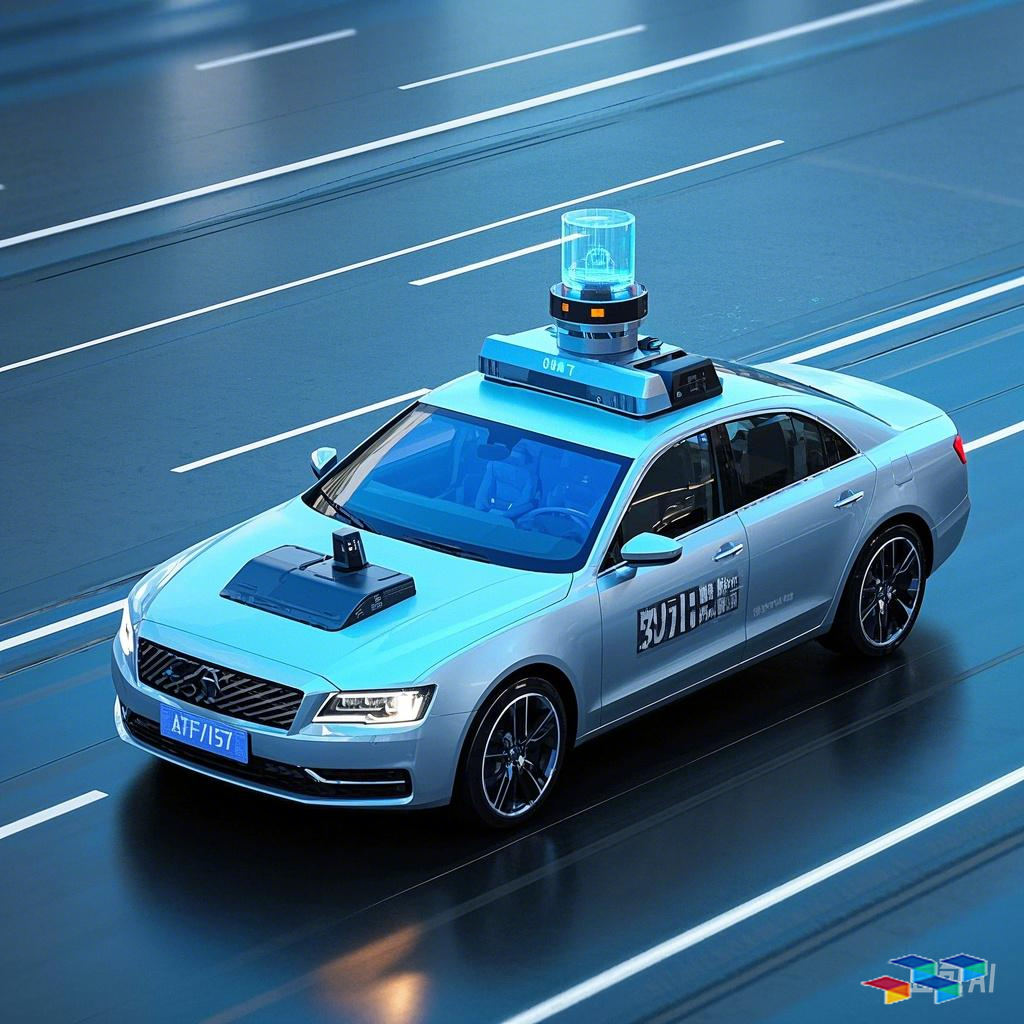
技术内核揭秘: - 半监督学习:利用海量未标注数据(如行车视频/课堂录音)+少量标注样本,突破数据标注瓶颈 - 端到端架构:从原始输入(传感器/麦克风)直接生成决策输出(转向指令/教学反馈),消除模块间信息损耗 - 动态迁移引擎:无人驾驶的3D场景理解模块可无缝适配教育机器人的SteamVR虚拟课堂
二、无人驾驶:数据荒漠中的绿洲 行业痛点: 标注100小时行车数据需20名工程师耗时3月(Waymo 2025报告) 技术破局: - 影子学习系统:车辆运行时同步收集未标注数据,模型自动对比人类驾驶决策 - 多模态对齐:激光雷达点云与摄像头画面在潜在空间自监督对齐,减少60%标注需求 - 极端场景进化:暴雨中的模糊路标识别,通过半监督对比学习提升42%准确率
> 案例: 百度Apollo 8.0在雄安新区的测试显示,模型利用未标注夜间数据使误判率下降37%
三、教育机器人:会"观察"的AI教师 当SteamVR遇上半监督模型,教育机器人正经历三重进化: 1. 无脚本教学:通过在线语音识别未标注师生对话,自主构建知识图谱(2026年Google教育机器人报告) 2. 情感迁移学习:无人驾驶中的微表情识别模块迁移至课堂情绪监测 3. 跨场景仿真:在SteamVR中重建交通事故现场,同步讲解物理原理
创新应用: - 深圳某小学的"牛顿实验室",机器人通过观察学生实验操作自动生成个性化指导 - 哈佛开发的"VR历史课",模型依据学生注视点动态调整叙事节奏
四、政策驱动的技术共振 2026年政策红利加速技术融合: - 中国《"十四五"教育数字化规划》要求50%学校部署AI教学系统 - 欧盟AI法案为教育机器人开放未标注数据训练豁免权 - 美国NIST新标将半监督学习纳入自动驾驶安全认证体系
五、未来展望:AI的"通感"时代 当自动驾驶车辆成为移动数据采集站,实时上传的路况信息经联邦学习处理后,同步更新教育机器人的地理课程库;而教室中的语音交互数据,反哺提升车载语音系统方言识别能力——这即是端到端模型构建的感知闭环。
> 技术伦理警示: 斯坦福人机交互实验室提醒:需建立未标注数据的伦理审查机制,防止隐私渗漏
结语: 从方向盘到课桌,半监督端到端模型正在创造一种新的AI范式: > "当机器学会用观察替代教导,用经验连接场景,技术便拥有了跨越疆界的力量。"
这场静默革命的核心,恰如OpenAI首席科学家Ilya Sutskever所言:"未来属于能消化现实世界杂乱数据的通用感知架构"——而这正是半监督端到端模型书写的答案。
作者声明:内容由AI生成

